
 语音小管家
⏩这批数据集合和之前不同点在哪儿?
总体规模大,这个体量甚至已经超越很多具身公司自己所储备的数据,而在量大的同时,这个数据集合还期望它更加“实用”。
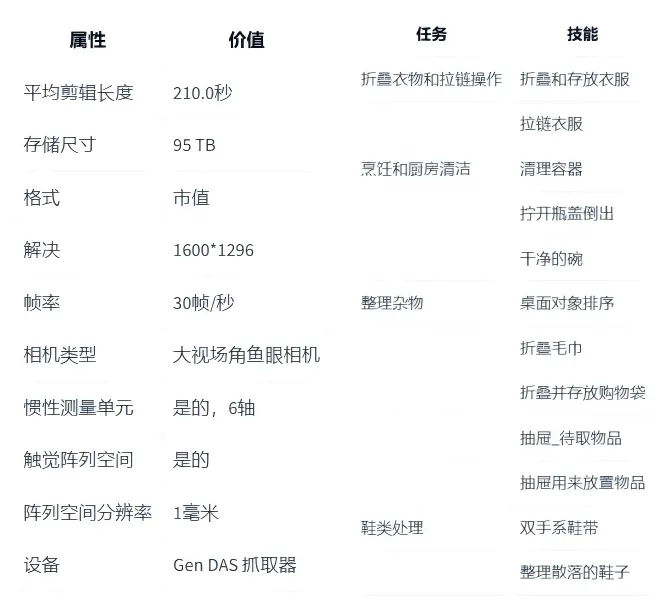
首先需要它具备足够强的 “技能深度”,在简智开源数据集合中,没有选择去发散的扩充技能数量,而是聚焦在 10 个常见家庭任务集合中,从而对应每一项技能都有超过 1 万 Clips 规模的数据覆盖,这使得其不只是总体规模的最大,也是单个技能的行业最多。
其次是质量、模态的要求,这决定这些数据是否真正能被模型消化理解,而画面的超大 FOV、清晰的画质是基础,保证可以全方位录制到周围的环境和人的操作细节,简智这次数据集合的像素达到 “1600*1296”“30fps” 的水平;
在这之上轨迹的精度是数据质量的关键,厘米级的轨迹精度对人来说可能足够精细,但对于机器人来说则需要达到毫米级别,因此简智这次开源数据对比行业,一方面具备了大多数不具备的轨迹信息,同时通过高精度 IMU 硬件和云端重建与还原,进一步将轨迹提升到亚厘米级别。而在模态上,作为夹抓类的技能采集,夹抓的开合角度、位移也都在集合中包含。
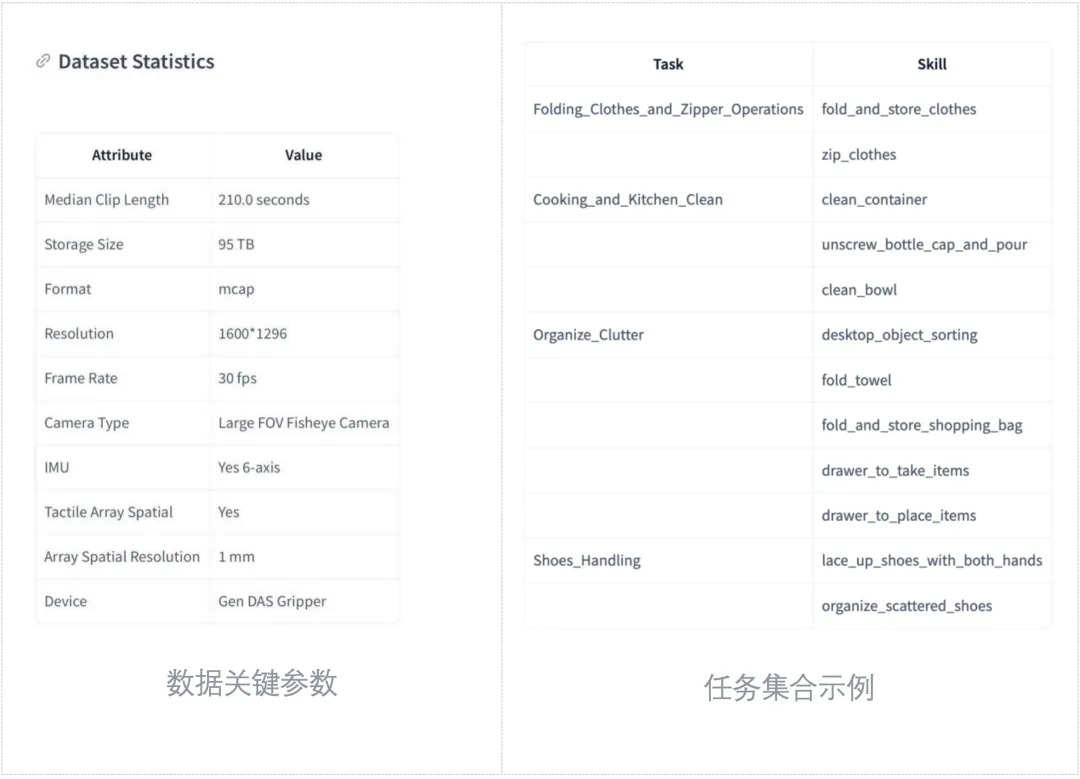
而在技能方面,单手在实际场景中可以完成的任务优先,因此难得是在数据集中,99.2% 都是 “双手、长程任务”,这也让它变得更落地—— 以第一批数据为例,平均 clips 长度为 1min37s。这意味着,它记录的不是一张张静态快照,而是从 “拿起散乱 T 恤” 到 “叠放整齐” 的完整过程,是动作逻辑与因果的连续学习。
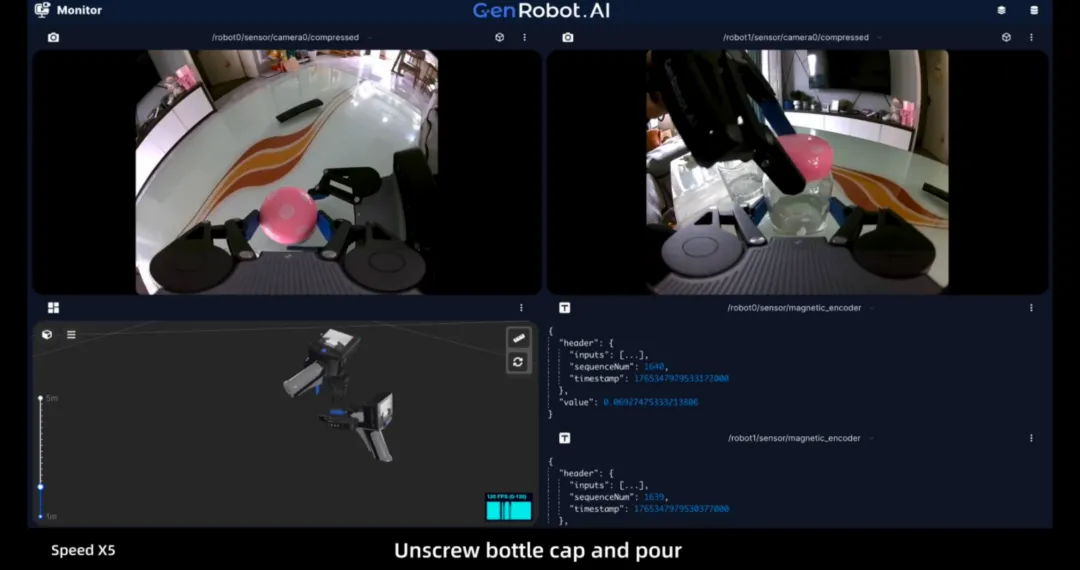
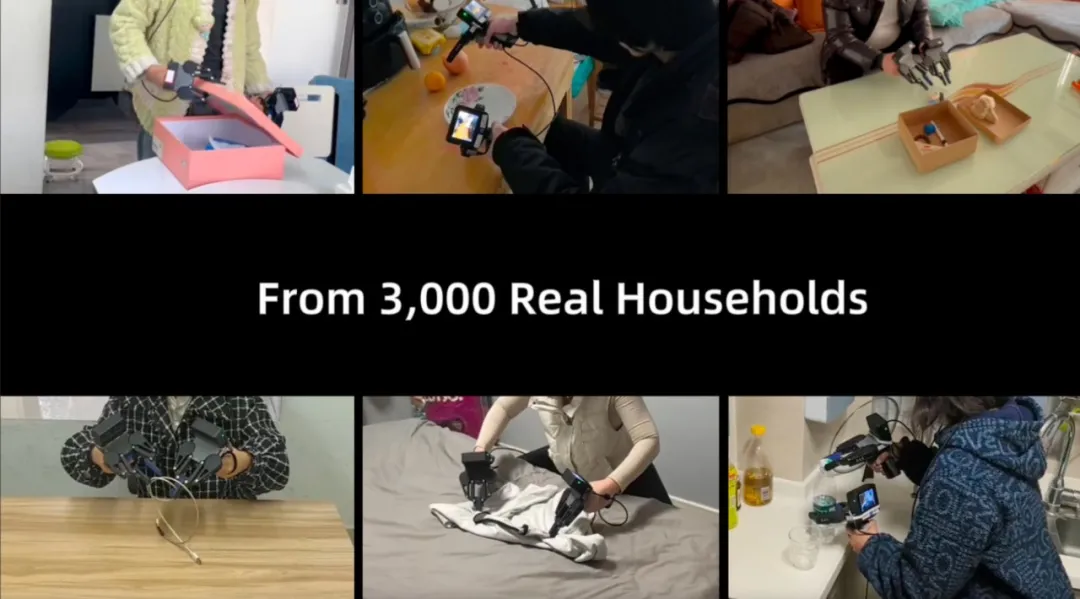
最后则是在相同技能下,数据的场景、目标泛化上需要足够丰富,人员的操作要足够自然,而非单一场景的重复、动作僵硬重复,这样才能让模型在真实的生活中,应对家庭环境、目标类型千变万化。简智这批数据来自 3000 个真实的家庭规模采集,以叠衣服为例,不同的衣服种类、平铺的位置等多重因素变量都包含在其中,弥补了传统 “数采工厂” 方案过于单一的问题。
⏩写到最后
当前开放的第一阶段数据,总时长950小时,包含39761个任务剪辑,存储容量3.45TB,数据以MCAP格式(机器人传感器数据专用高效存储格式)存储,每个文件对应一项独立任务,方便开发者按需调用。
为提升数据集的易用性,官方提供了完整配套支持:开发者可通过网页工具(https://monitor.genrobot.click/#/index)直接可视化查看数据;开源工具包(https://github.com/genrobot-ai/das-datakit)包含数据加载、格式转换等功能,附带详细使用指导。数据集支持中英文双语言,遵循CC-BY-SA-4.0协议,允许商用,使用时需注明数据来源并以相同协议共享衍生作品。
10Kh RealOmni-Open数据集目前仍处于更新阶段,后续将逐步开放剩余技能数据。团队的核心目标是实现“数字化人类所有技能”,开发团队欢迎用户在使用过程中反馈疑问、提出建议,或推荐新增数据采集场景与技能。
