
 语音小管家

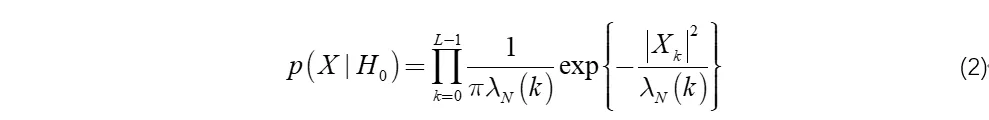
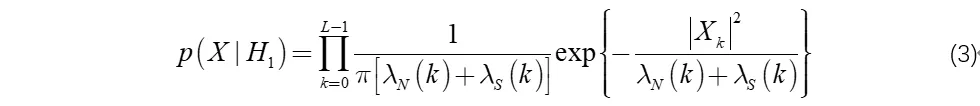
其中λS(k),λN(k)分别为S(k)和N(k)对应的的方差,第t个频带的似然比为
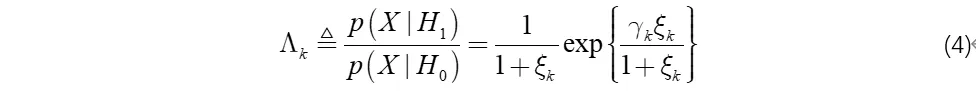
其中
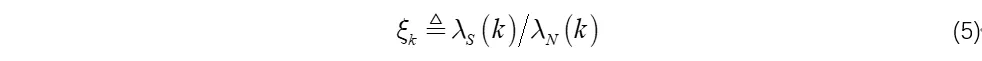
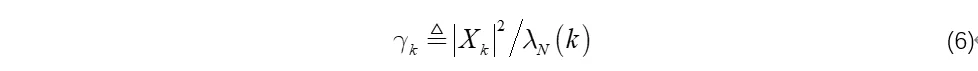
分别称为先验信噪比和后验信噪比。VAD的决策规则是根据各个频带的似然比的几何平均值建立的,其公式如下
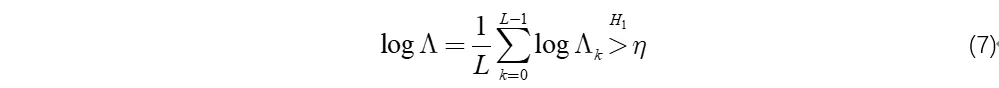
假设λN(k)通过噪声估计算法已经估计出来了,那么现在只需要估计ξk。可以通过最大似然估计的方法估计出ξk。不难得出
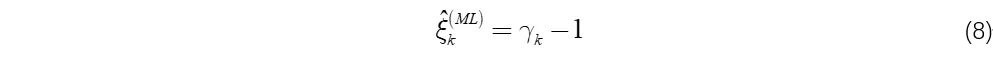
带入公式(7)有
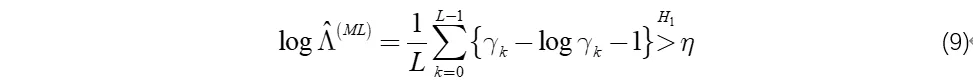
⏩模型修正
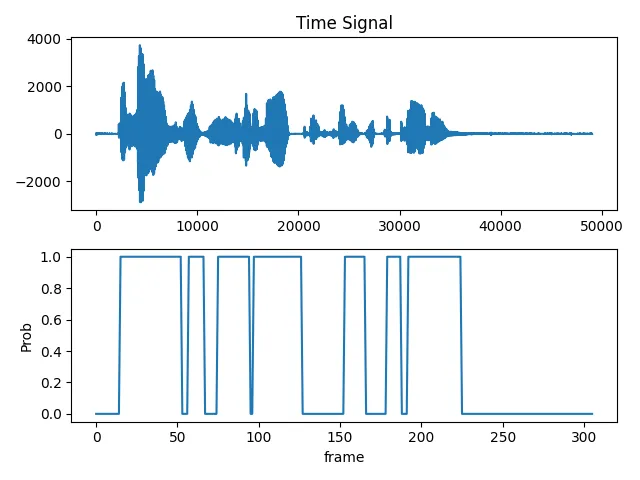
注意到公式(9)的左侧恒大于零,这是板仓-斋藤失真(Itakura-Saito Distortion,ISD)的一个众所周知的性质,然而这样也会导致似然比总是大于或者等于1。在理想的无偏似然比检验中,当H0为真时,似然比应该在 1 附近波动。但由于 ISD 的性质,它被“强制”保持在 1 或 1 以上,这使得它更有可能超过门限η,从而导致我们更频繁地做出选择H1的决策。
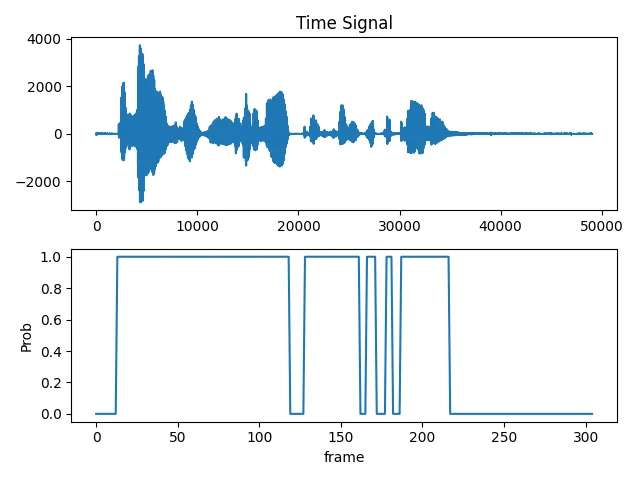
我们可以使用决策导向(Decision-Directed, DD)缓解这种偏置。它不再单纯依赖于先验估计,而是结合了上一个决策的结果来更新当前的信噪比估计。具体来说,当系统做出一个关于信号的决策(例如,识别出某个符号或确定信号是否存在)后,它会假设这个决策是正确的。然后,它利用这个已知的信息(即“已做出的决策”)来修正信噪比的估计。此时先验信噪比估计方法为:
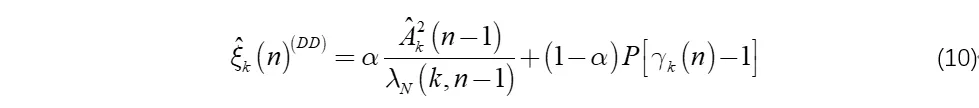
其中A是前一帧的幅度谱估计,P的定义为
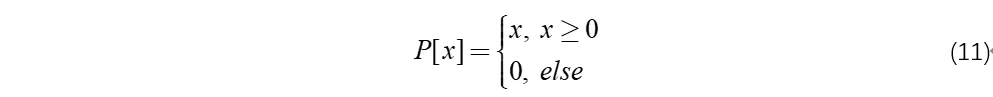
公式(11)第一项是前一帧的先验信噪比估计,第二项是决策导向的信噪比估计,其计算是基于一个“已知的”信号模型,这个模型是根据之前做出的决策推导出来的,即利用了当前的观测数据后验信噪比。加权因子α起到一个平滑的作用。通过这种方式,DD 方法能够纠正仅仅依赖先验估计所带来的偏差。它利用了信号的内在结构(即决策所揭示的信息)来更准确地估计信噪比,从而使得计算出的似然比更接近真实值,减少了偏向于H1的倾向。
参考文献:
[1].https://zhuanlan.zhihu.com/p/431145202
[2].https://www.sciencedirect.com/science/article/abs/pii/S0003682X19309521
